CloudRobo-WM1.2落地:国产算力叩开具身智能产业化大门
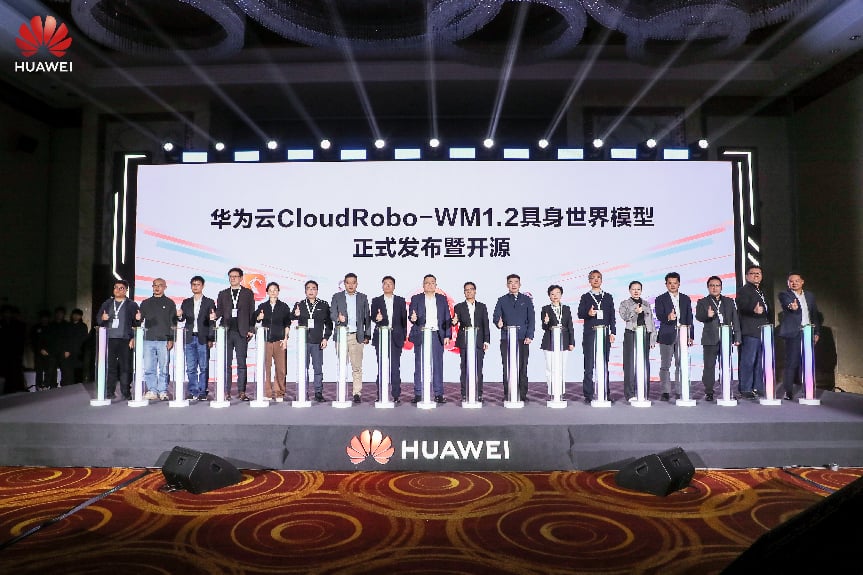
【环球网科技报道记者 张阳】具身智能被视作人工智能走向物理世界的核心载体,但行业长期困于“实验室演示亮眼,真实场景落地艰难”的尴尬。11月16日,华为云“行业AI梦工厂”正式发布并开源昇腾原生具身世界模型CloudRobo-WM1.2,同时披露昇腾云已稳居国内具身智能算力市场前列,联合环卫装备龙头福龙马打造的新一代智能清扫机器人启动预售。这一系列动作,标志着基于国产算力底座,具身智能从技术验证走向规模化产业落地的路径正在逐步走通。
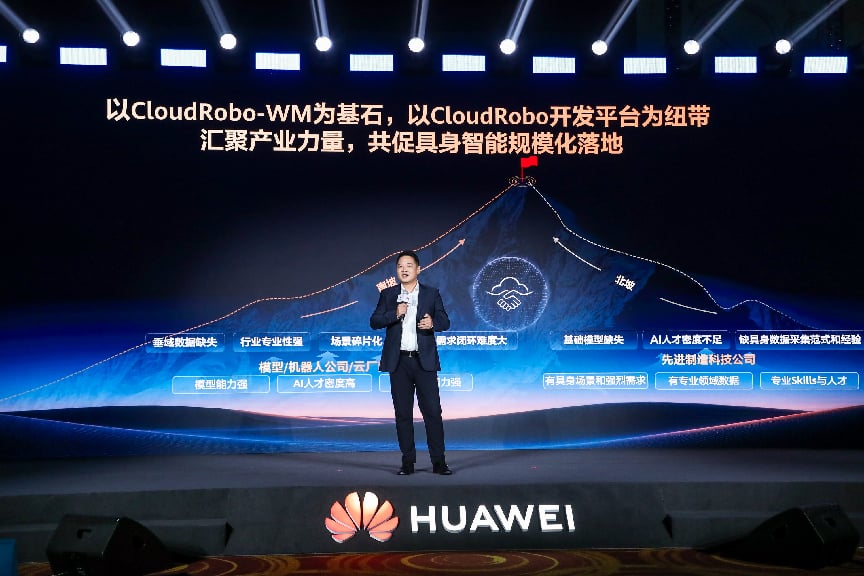
五道行业鸿沟,困住具身智能商业化脚步
具身智能要从实验室走进真实物理场景,至少需要跨越五道结构性门槛。首当其冲的是多模态物理理解能力不足。传统视觉模型高度依赖可见像素信息,一旦出现遮挡、视角切换、物体运动,性能便会断崖式下跌:目标遮挡可让检测F1值从68%跌至28%,视角分布外变化甚至能让模型准确率从62.72%骤降至7.62%。
本质上,多数模型学到的是特定角度的像素特征,而非物体稳定的物理属性。更深层的矛盾在于世界认知与动作生成的耦合难题。紧耦合方案虽能保留世界模型的物理直觉,却难以满足机器人实时控制的时延要求;松耦合方案压低了延迟,又需要额外机制弥补执行成功率的损失。此外,真机数据每小时500至2000元的高昂成本、跨机器人本体的动作语义错位、世界模型推理带来的显存与时延开销,共同构成了产业化的综合壁垒。行业急需一套从模型架构到算力底座的系统性解法。
原生架构破局:重新定义世界模型与动作的关系
CloudRobo-WM1.2跳出了“世界模型+动作模块”的拼接思路,走通了原生一体化的技术路线。其PPA多模态世界表征架构,将静态视觉识别升级为4D动态物理理解——模型看到物体时,不仅识别类别与位置,还能预判交互后的运动轨迹与物理结果,从根源上提升了遮挡、视角变化场景下的随机性。
针对行业普遍头疼的耦合难题,DualAct双路径动作架构设计了两套输出通路:一条由世界模型直接输出高精度动作,保留完整物理认知;另一条由动作专家输出高效指令,满足低时延场景需求,开发者可按需切换,在性能与效率间灵活平衡。针对数据与泛化痛点,多粒度监督预训练框架允许标注残缺的异构数据参与训练,避免大量存量数据因局部缺失被浪费;本体语义保真技术则在语义层对齐不同机器人的动作逻辑,破解了跨本体训练“数据越多效果越差”的悖论。
搭配四种可组合的弹性推理模式,用户可根据自身算力条件与时延要求灵活配置,相当于把世界模型的使用门槛从“顶配专属”拉到了“按需适配”的级别。
昇腾底座+开源生态:构筑产业落地的“硅基黑土地”
模型能力的背后,是昇腾云全栈优化的算力支撑。目前国内已有80%的具身智能企业选择昇腾云,重点高校实现全覆盖,其市场领先地位并非单纯靠算力规模,而是面向具身场景做了端到端优化:从底层异构算力融合、长序列视频训练加速,到中层具身任务的算网协同,再到上层强化学习框架吞吐提升,形成了适配具身智能的完整算力体系。
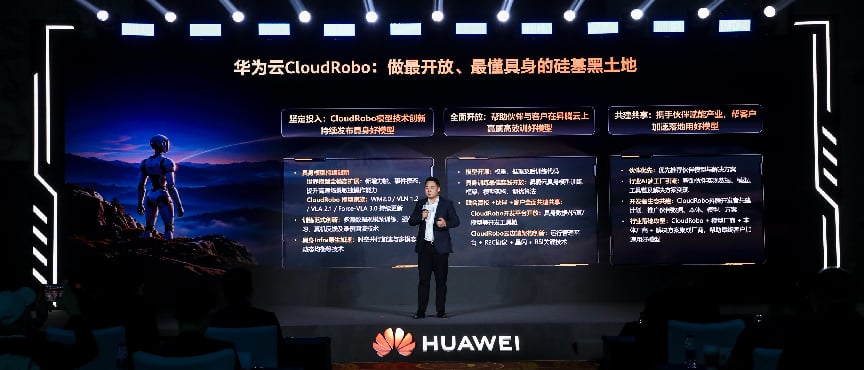
更具行业价值的是其开放策略。此次CloudRobo-WM1.2全面开放开源,配套工具链与技术实践同步开放,加上“持续投入、全面开放、共建共享”的三大承诺,清晰展现了华为云的定位:不做垂直场景的机器人厂商,而是打造具身智能的“硅基黑土地”。
对全行业而言,开源顶尖世界模型直接拉低了研发起点;基于国产算力的原生优化,则化解了此前具身智能训练依赖海外算力的供应链风险。在产业爆发的关键窗口期,开放的算力底座叠加开源的基础模型,更容易催生出多元场景创新,加速生态整体繁荣。
场景先行:环卫清扫背后的工程化逻辑
技术的价值最终要靠商业场景验证。华为云与福龙马联合研发的智能清扫机器人启动预售,正是这套技术体系从实验室走向商用的显性成果。事实上,模型能力只是产业落地的第一步,从仿真测试到真机稳定作业,还需要跨越工程化的断层。CloudRobo凝练的六大工程能力,恰好补上了这一环:高保真仿真与Real2Sim2Real迁移实现行业冷启动,大幅降低真机试错成本;R2C跨本体适配实现小时级接入,让模型能力快速复用到不同硬件平台;持续学习架构则打通作业数据回流与模型迭代闭环,让机器人在真实场景中持续进化。
这种“基础模型+工程能力+行业伙伴”的落地模式,避开了从零切入硬件的重资产路径,转而用技术能力赋能行业龙头,既发挥了云厂商的技术与算力优势,也借助合作伙伴的场景积累快速落地,是更高效的产业化路径。
从架构创新到算力支撑,再到开源生态与场景落地,CloudRobo-WM1.2的发布,勾勒出了具身智能产业化的完整闭环。国产算力已经能够支撑起行业规模化训练,具身智能真正走进千行百业的节点,或许比行业预想的来得更快。
版权作品,未经环球网 huanqiu.com 书面授权,严禁转载,违者将被追究法律责任。